만드는 것
화면이 아니라
물건이 결과물입니다
코드를 고치면 실제로 팔이 움직이거나, 안 움직입니다. 결과가 즉시 눈앞에 나오는 게 이 동아리의 성격입니다.
소형 컴퓨터에 프로그램을 올리고, 센서에서 값을 읽고, 모터를 돌립니다. 생각한 대로 안 움직이면 코드부터 배선, 부품까지 하나씩 짚어 가며 원인을 찾습니다. 소프트웨어만 보던 사람에게는 이 부분이 가장 낯설고, 동시에 가장 재미있는 부분이기도 합니다.
-
01
로봇 · 로봇 팔 제작
구조를 설계하고 조립해서 실제로 동작하는 형태까지 만듭니다.
-
02
임베디드 시스템
소형 컴퓨터에 직접 프로그램을 올려 장치를 제어합니다.
-
03
센서 · 모터 제어
값을 읽고, 판단하고, 움직이게 하는 흐름을 다룹니다.
-
04
HW · SW 통합
하드웨어와 소프트웨어를 한 프로젝트 안에서 맞춰 봅니다.
주요 제작 분야
DELTA 부원들이 자주 다루는 결과물입니다. 로봇 하드웨어가 중심이고, 임베디드·제어가 이어집니다.
-
MAIN
ROBOT
로봇 · 로봇 팔 제작
알루미늄 프레임과 모터를 조립해 실제로 움직이는 로봇 구조를 만듭니다.
-
MAIN
EMBEDDED
소형 컴퓨터 · 임베디드
소형 컴퓨터에 프로그램을 올려 로봇의 동작을 직접 제어합니다.
-
SUB
CONTROL
센서 · 모터 제어
센서 값을 읽고 판단해 모터를 원하는 대로 움직이는 흐름을 다룹니다.
DELTA 작품
그 결과로
이런 작품이 나옵니다
-
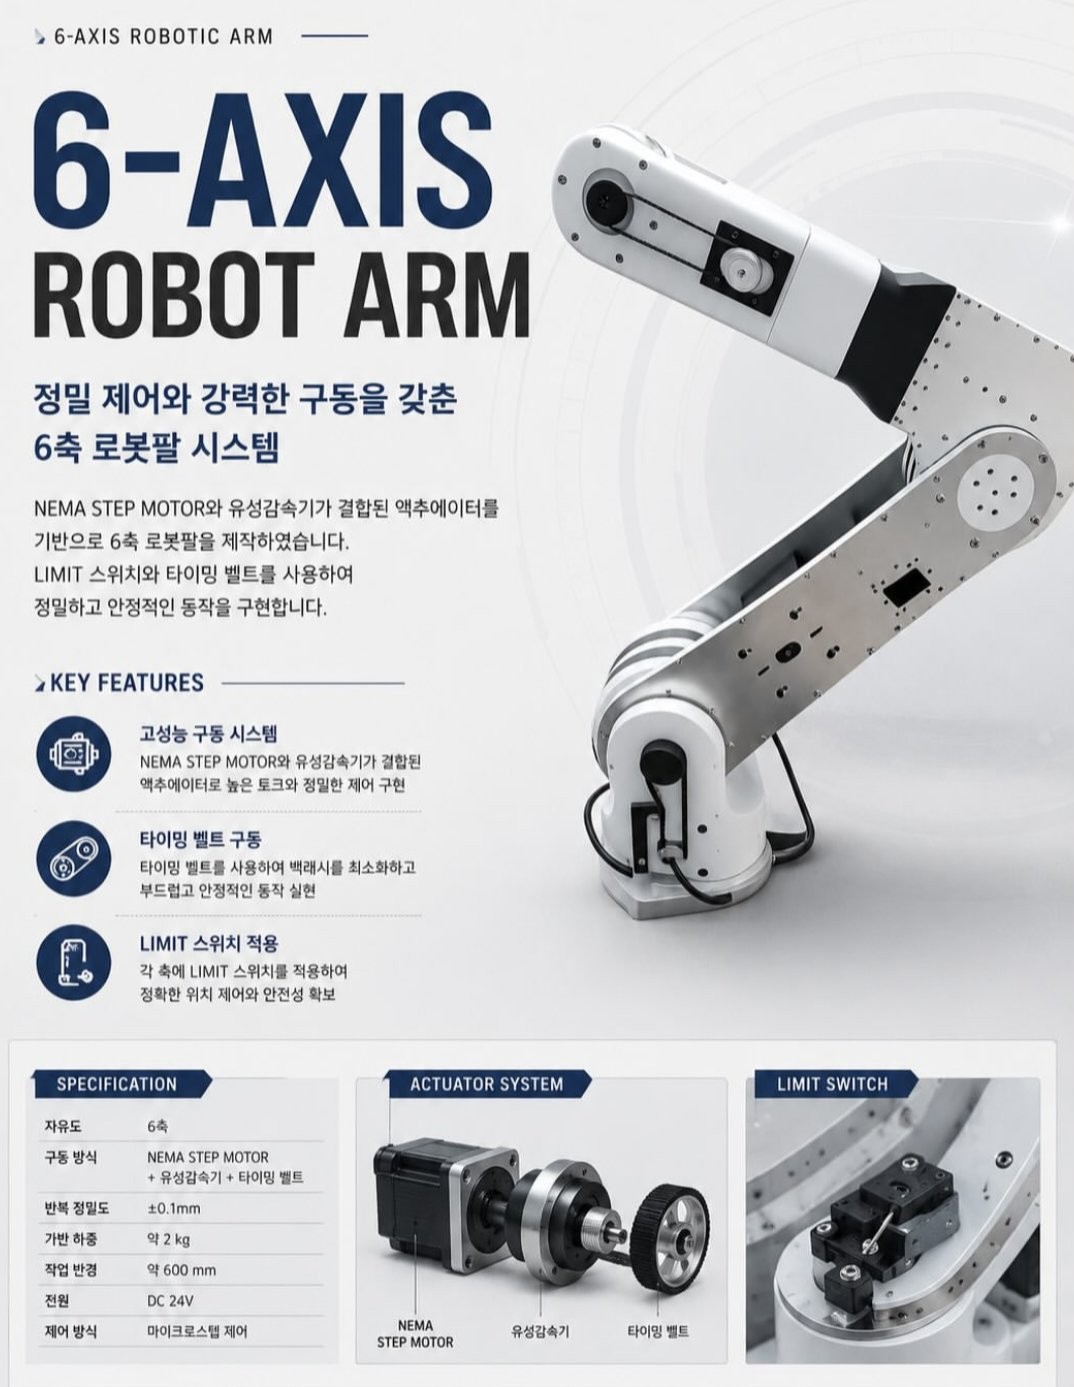
6-AXIS ROBOT ARM
NEMA 스텝 모터와 유성감속기, 타이밍 벨트로 구동하고 LIMIT 스위치로 위치를 제어하는 정밀 6축 로봇팔입니다.
-
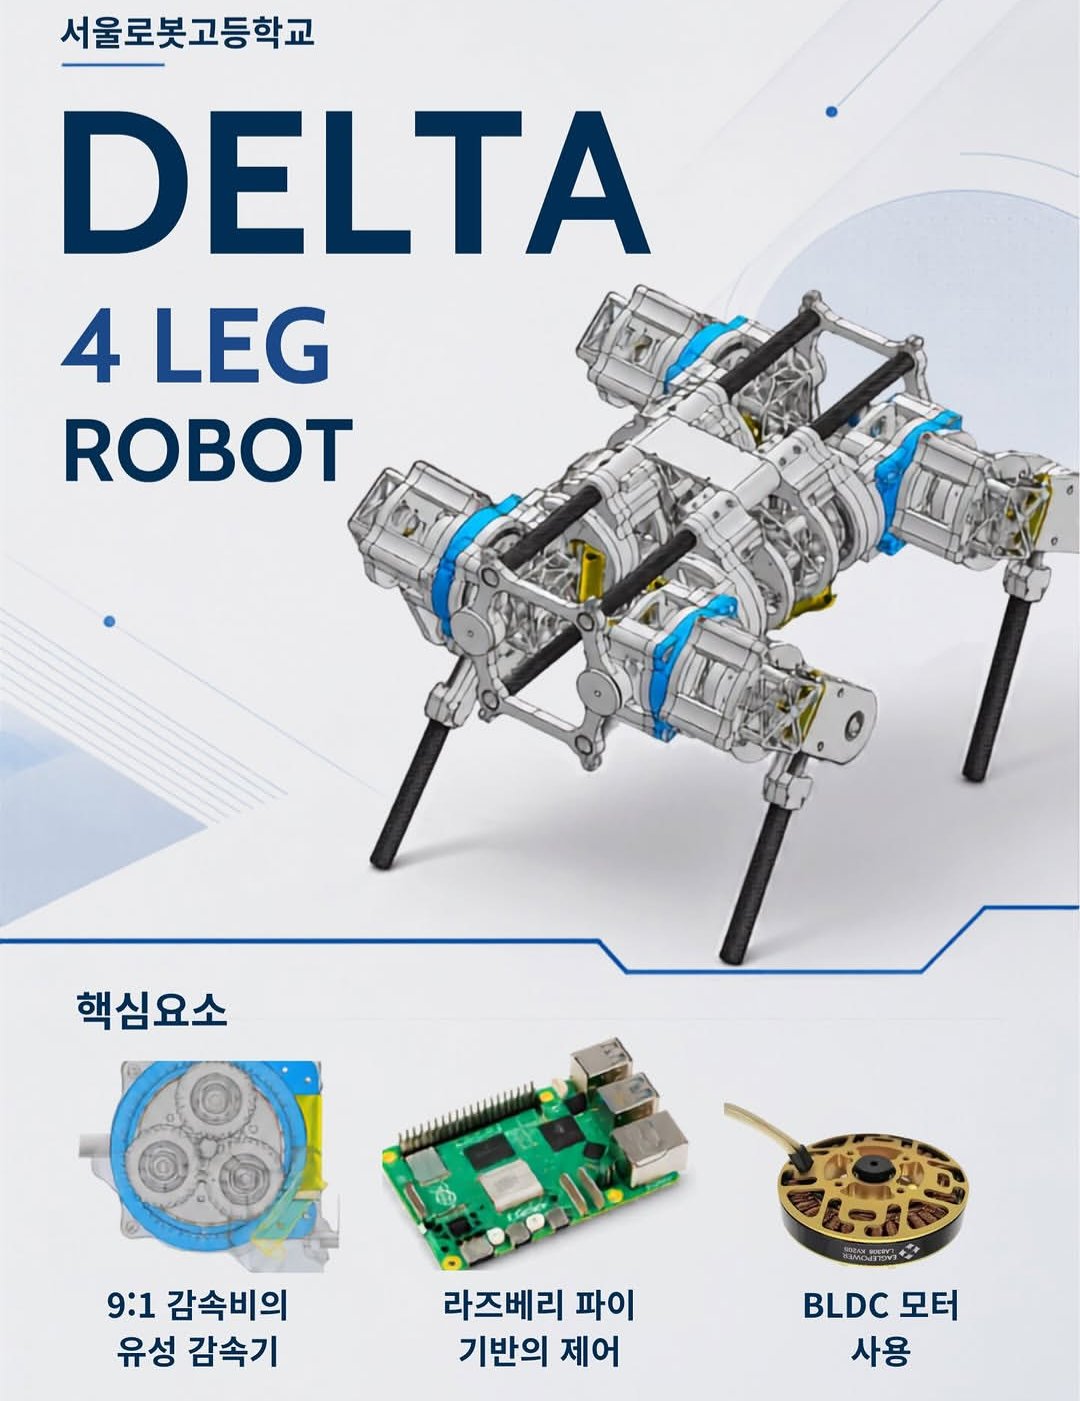
DELTA 4 LEG ROBOT
9:1 감속비의 유성 감속기와 BLDC 모터로 다리를 구동하고, 라즈베리파이로 보행을 제어하는 4족 보행 로봇입니다.
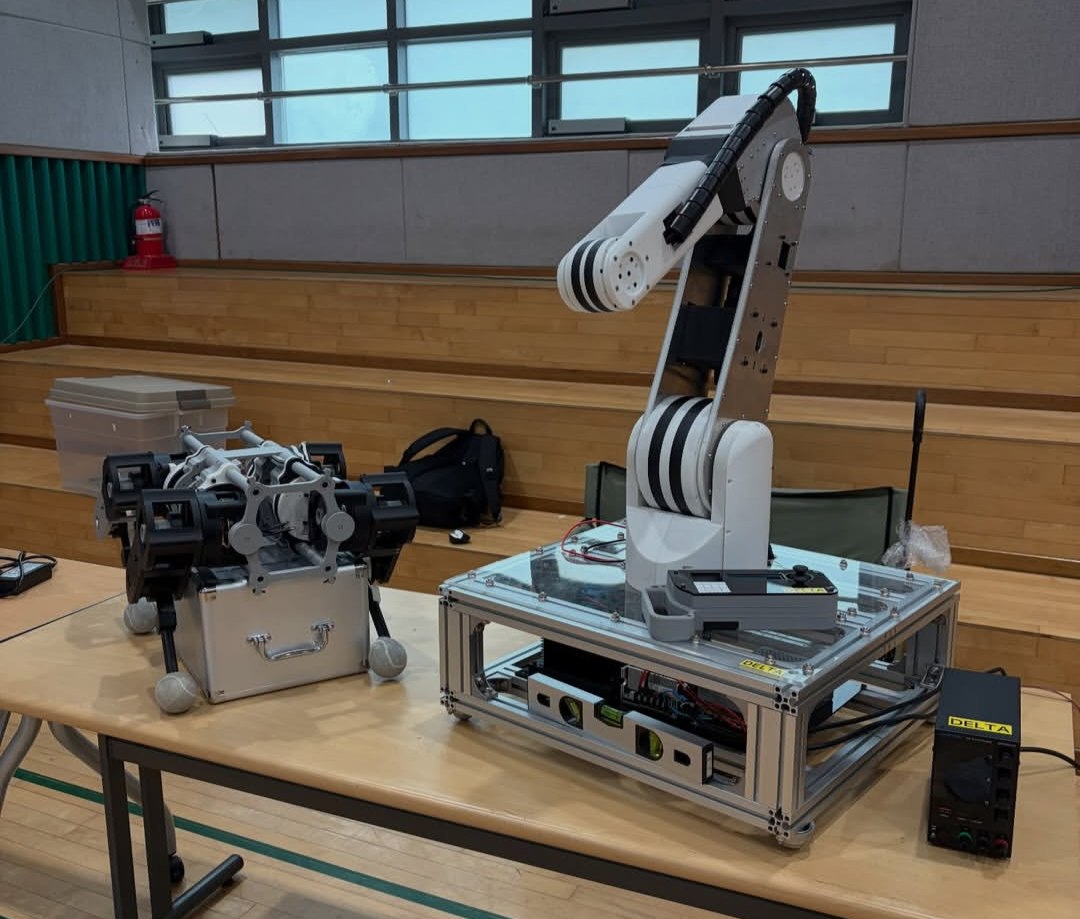
더 많은 작품은 학과 자랑 페이지에서 볼 수 있습니다.